
درسنامه آموزشی نگهداری و تعمیر سیستم های هیدرولیک و پنوماتیک کلاس یازدهم مکاترونیک
پودمان 5: الکتروپنوماتیک
رشد روز افزون جمعیت، تغییر سبک زندگی به مصرفگرایی از جمله عواملی هستند که موجب تولید بیشتر و سریع محصولات در صنایع مختلف گردیده است. امروزه تولید بهروش سنتی جای خود را به روشهای تولید اتوماتیک داده است. اتوماسیون در لغت به معنی خودکار کردن، ماشینی کردن و همچنین هدایت دستگاهها یا کامپیوتر نیز معنی میدهد. یکی از روشهای اتوماسیون استفاده از سیستمهای الکتروپنوماتیک میباشد. صنایع گوناگونی مانند بستهبندی، دارویی، غذایی، نساجی و چوب از سیستم الکتروپنوماتیک برای اتوماسیون خود بهره میبرند.
واحد یادگیری 5: شایستگی نصب و راهاندازی تجهیزات الکتروپنوماتیکی
آیا تا به حال پی بردهاید؟
هدف از این شایستگی عبارتند از:
1- آشنایی با سیستمهای کنترل الکتروپنوماتیک
2- توانایی شناخت شیرهای پنوماتیک برقی
3- استفاده از تجهیزات الکتریکی (رله الکترومکانیکی) در مدارهای الکتروپنوماتیکی
4- توانایی استفاده کاربردی از رله هوشمند در سیستمهای الکتروپنوماتیکی
5- آشنایی با نمودار حرکتی مدار
6- شناسایی تداخل سیگنال اضافی در مدار
7- حل مسایل الکتروپنوماتیک به دو روش کنترل رلهای و رله هوشمند
استاندارد عملکرد
پس از پایان این واحد هنرجویان با سیستمهای الکتروپنوماتیکی آشنا خواهند شد و قادر خواهند بود برای تولید یک فرایند ساده اتوماسیون مدارهای قدرت و فرمان را بر اساس آموختههای خود طراحی و اجرا کند.
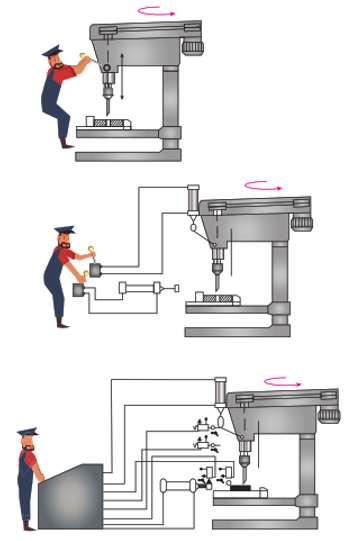
با دقت به تصاویر زیر نگاه کنید و به اختلاف سه تصویر بیاندیشید و با همگروهی خود تبادل نظر کنید. این تصاویر عمل سوراخکاری با دریل بر روی قطعه کار را از حالت سنتی تا حالت اتوماتیک نشان میدهد. درک مفهوم اختلاف این تصاویر اهمیت اتوماسیون را خصوصا در صنعت نشان میدهد.
فعالیت (صفحه 168 کتاب درسی)
به نظر شما آیا برای ایجاد تعداد قطعه محدود میتوان ازروشهای اتوماسیون استفاده کرد. یا همان روشهای سنتی به صرفهتر خواهد بود.
در سیستمهای الکتروپنوماتیک از تجهیزات الکتریکی در کنترل وسایل پنوماتیکی بهره میبرند. همانند سیستمهای الکتروهیدرولیک تجهیزات الکتریکی مورد استفاده شامل شستیها، سوییچهای حدی، رله، سنسورها، تایمر و کانتر میباشد که در الکتروپنوماتیک نیز قابل استفاده است.
تنها تفاوت در اجزای این دو مبحث شیرهای پنوماتیک برقی میباشد که در ادامه به شرح آن میپردازیم. در مبحث الکتروپنوماتیک از تجهیزات قابلبرنامهریزی ()رلههای هوشمند) استفاده فراوانی میشود که در این فصل سعی بر آن است که در حل مسایل از رله هوشمند نیز استفاده گردد.
ابتدا مروری بر اجزای الکتریکی مورداستفاده در الکتروهیدرولیک و الکتروپنوماتیک که در قالب جداول زیر آورده شده است.
فعالیت (صفحه 168 کتاب درسی)
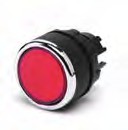
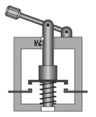
جدول زیر انواع شستی و میکروسوییچها را نشان میدهد جدول را کامل کنید.
| علامت اختصاری | نام قطعه | شرح عملکرد | تصویر |
|---|---|---|---|
|
|
شستی استارت |
|
|
|
|
شستی استاپ |
|
|
|
|
میکروسوییچ |
|
|
|
|
شستی خارکی |
|


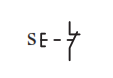
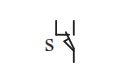

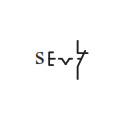
فعالیت (صفحه 169 کتاب درسی)
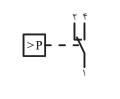
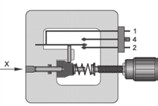
جدول زیر را کامل کنید و شرح عملکرد هر یک از قطعات را بنویسید.
| علامت اختصاری | نام قطعه | شرح عملکرد | تصویر |
|---|---|---|---|
|
|
|
||
|
|
|
||
|
|
|
||
|
|
|
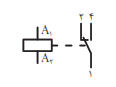
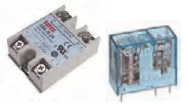
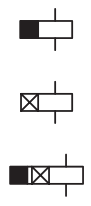

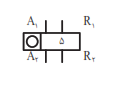
فعالیت (صفحه 169 کتاب درسی)
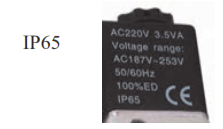
بر روی اکثر محصولات الکتریکی یک کد حفاظتی درج شده است درباره آن تحقیق کنید و انواع آن را بررسی کنید.
فعالیت (صفحه 170 کتاب درسی)
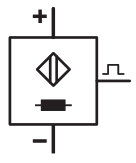
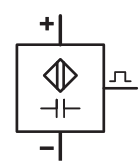
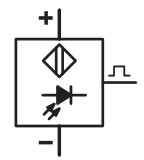
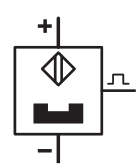
جدول زیر انواع سنسورهای مورد استفاده در الکتروپنوماتیک را نشان میدهد. جدول را کامل کنید و درباره گزینههای آن تحقیق کنید.
| فاصله عملکرد | معایب | مزایا | اصول کار | علامت اختصاری | نوع سنسور |
|---|---|---|---|---|---|
| 150-1mm | فقط قطعات فلزی و گرافیتی، عدم حساسیت به تراشههای فلزی | درجه ایمنی بالا (IP67)، دقت نقطه فعال شدن خیلی بالا | وقتی جسمی میدان مغناطیسی را تحت تاثیر قرار میدهد فعال میشود. |
|
القایی |
| 40-20mm | فاصله کم قطعات، ساختمان بزرگ تر از سنسورهای القایی | درجه ایمنی بالا (IP67)، حساس به همه مواد غیر از آلودگیها |
|
خازنی | |
| 2mm | حساس به کثافات و تاثیرات نور |
تشخیص همه مواد، فاصله زیاد |
|
نوری | |
| ---- | خطر جوش فنرهای کنتاکت |
مخصوص محیطهای نامناسب هوایی و حرارتی، عمر بالا | .... |
|
مغناطیسی |
فعالیت کارگاهی (صفحه 171 کتاب درسی)
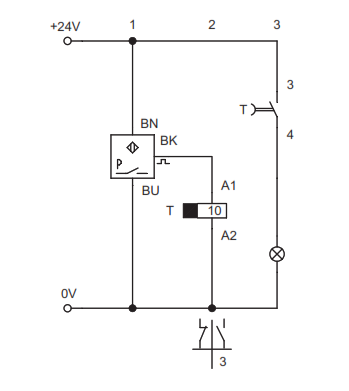
مدار زیر را نصب و راهاندازی نموده و عملکرد آن را شرح دهید.
فعالیت (صفحه 171 کتاب درسی)
با استفاده از کنترل رلهای هر یک از مدارهای زیر را برای روشن کردن یک لامپ LED ترسیم کنید:
الف) روشنکردن یک لامپ با تحریک شستی بهطور غیرمستقیم
ب) با استفاده از تحریک لحظهای یک شستی (مدار خودنگهدار) و تعبیه یک کلید خاموش کردن.
ج) مدار فرمانی که با پنج بار ارسال سیگنال لامپ روشن شده و با یک کلید ریست شود.
فعالیت (صفحه 171 کتاب درسی)
از یک سنسور نوری سه سیم بهصورت PNP برای روشن و خاموش شدن یک LED استفاده کرده مدار سیمبندی آن را ترسیم کرده و بر روی تابلوی آموزشی ببندید.
شیرهای پنوماتیک برقی
شیرهای پنوماتیکی که عامل تحریک آن جریان الکتریکی میباشد شیرهای پنوماتیک برقی نامیده میشود. جریان الکتریکی به سیمپیچ (بوبین) شیر اعمالشده و موجب به حرکت درآوردن اسپول داخل شیر میشود و مسیر عبور جریان هوا را تغییر و یا تنظیم میکند.
در سیستمهای کنترل الکتروپنوماتیک از دو شکل انرژی استفاده میشود:
- در بخش کنترل از انرژی الکتریکی
- در بخش قدرت از انرژی پنوماتیکی (جریان هوای فشرده)
شیرهای کنترل جهتی که بهطور الکتریکی تحریک میشوند واسط بین بخش کنترل سیگنال و بخش قدرت میباشند. وقتی سیگنال در بخش کنترل پردازش شد به شیرها دستور باز و بستهکردن مسیرهای هوا جهت راهاندازی عملگرها را صادر میکند.
| شیر پنوماتیک برقی یک سر بوبین | شیر پنوماتیک برقی دو سر بوبین |
|---|---|
|
|
|
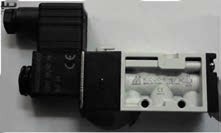
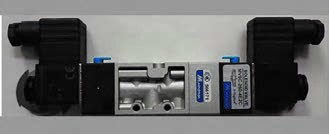
مطابق شکل فوق شیرهای پنوماتیکی دارای دو نوع یک سر بوبین و دو سر بوبین هستند. بوبین این شیرها نیز با جریان متناوب و یا مستقیم کار میکند.
یکی از مشخصههای مهم در انتخاب شیرها میزان گذردهی سیال از آن میباشد. بدهی است که سیلندرهای بزرگ برای حرکت خود نیاز به مقدار هوای بیشتر و سیلندرهای کوچک به مقدار هوای کمتری نیاز دارند. بر این اساس شیرهای مورد استفاده با توجه به دبی هوا برای سیلندر بایستی اندازه ورودی و خروجی مشخصی داشته باشند که به آن اندازه نامی گفته میشود. سایز دهانه مقدار هوای مشخصی را از خود عبور میدهد. دهانه ورودی و خروجی شیرهای پنوماتیک با سایزهای "1/4 و "1/2 و "3/8 و "1 و... اینچ به بازار عرضه میشوند.به عنوان مثال سایز دهانه "1/4 اینچ با قطر شلنگ 4 میلیمتر مقدار هوادهی 500 لیتر بر دقیقه را خواهد داشت. عدم انتخاب صحیح سایز شیر موجب افت فشار در شیر شده و در نهایت بر روی سرعت حرکت سیلندر تاثیرگذار خواهد بود.
پژوهش (صفحه 172 کتاب درسی)
بررسی کنید که میزان هوادهی شیرهای پنوماتیک برای هر سایز چه میزان میباشد و برای سیلندرها با قطر مشخص چه نوع شیر با سایز مشخصی استفاده میشود.
یکی دیگر از مشخصههای مهم در شیرهای برقی پنوماتیک زمان پاسخ در شیر میباشد و آن به این مفهوم است که مدت زمانی که بین تحریک کنتاکت و سوئیچشدن شیر طول میکشد را زمان پاسخ مینامند.
| علامت اختصاری | نوع شیر | تصویر |
|---|---|---|
|
|
شیر یک سر بوبین پیلوتی همراه با کنترل دستی |
|
|
|
شیر دو سر بوبین بدون پیلوت |
|
|
|
شیر دو سر بوبین پیلوتی همراه با کنترل دستی |
|
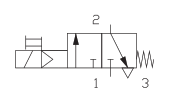
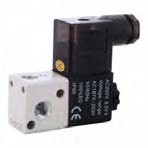
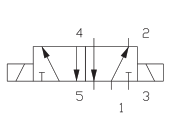
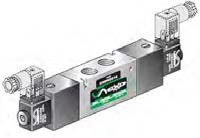
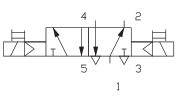
همانطور که در تصاویر فوق مشاهده میشود بعضی از شیرها دارای پیلوت هستند. پیلوتداربودن یک شیر بدین معنی است که علاوهبر حرکت اسپول توسط بوبین الکتریکی جریان هوای فشرده نیز به حرکت اسپول کمک اسپول کمک میکند تا سرعت حرکت و قدرت عملکرد شیر بالاتر رود.
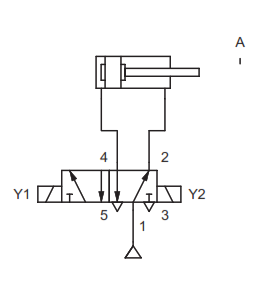
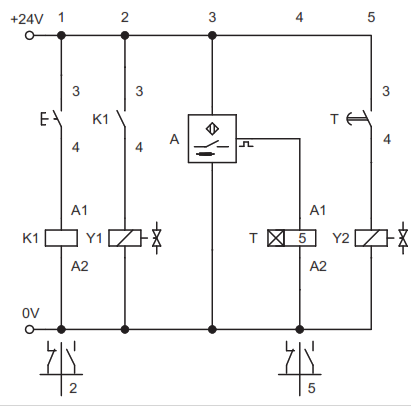
فعالیت کارگاهی (صفحه 174 کتاب درسی)
مدار زیر را نصب و راهاندازی نموده و عملکرد آن را شرح دهید.
| مدار قدرت | مدار فرمان |
|---|---|
|
|
|
فعالیت کارگاهی (صفحه 174 کتاب درسی)
مداری ترسیم کنید که:
الف) چنانچه سیلندر دوطرفه در ابتدای کورس باشد با تحریک شستی S1 بیرون رود.
ب) در پایان کورس با تحریک شستی S2 به داخل باز گردد.
ج) در شرایط اضطراری سیلندر با تحریک کلید اضطراری، در هر حالتی که باشد بایست به داخل باز گردد. (مدار را یک بار با شیر یک سر بوبین و یک بار با شیر دو سر بوبین ترسیم کنید)
فعالیت کارگاهی (صفحه 174 کتاب درسی)
مداری ترسیم کنید که یک سیلندر دوطرفه:
الف) با تحریک کلید خارکی حرکت رو به جلو داشته باشد به شرطی که پیستون کاملاً به ابتدای کورس خود قرار داشته باشد.
ب) با رسیدن به انتهای کورس با برخورد به یک میکروسوییچ بهطور اتوماتیک به عقب بازگردد.
ج) حرکت رفت و برگشت با هر بار استارت 8 بار انجام شود.
تکنیک طراحی مدار
اصول طراحی و ترسیم مدارهای پنوماتیک جدای از نحوی کنترل آن یکسان بوده و آنچه که تعیینکننده در یک مدار میباشد حرکت سیلندرها و ترتیب آنها میباشد. در فصل دوم مدارهای سادهای از پنوماتیک را آموخته و بر روی تابلوی آموزشی بستهاید. آیا تا به حال به این موضوع فکر کردهاید که چگونه بایستی یک مدار را طراحی کنیم و آن را ترسیم کنیم.
برای ایجاد یک مدار الکتروپنوماتیک مراحلی را قبل از دستیابی به مدار بایستی در نظر گرفت. این مراحل عبارتند از:
1- ترسیم کروکی از دستگاه:
بدین معنی که قبل از هر چیز ساختار و کلیات دستگاه بایستی ترسیم شود. معمولاً یک طرح دستی (اسکیج) از دستگاه موردنظر ترسیم کرده و موقعیت سیلندرها برای تامین حرکت موردنظر جاسازی میشود.
2- تعیین عملکنندهها:
برای دستیابی به حرکت و مکانیزم حرکتی مورد نظر باید تعیین شود که چند عملکننده (سیلندر() برای تامین آن حرکت نیاز است. برای مثال برای فرایند سوراخکاری حداقل دو سیلندر برای نگهداری قطعه و حرکت دریل مورد نیاز است.
3- نامگذاری عملکنندهها:
عملگرها را معمولا حروفگذاری کرده و با حروف بزرگ لاتین نامگذاری میشوند مثلا A,B,C.
4- تعیین تابع حرکتی عملکنندهها:
در بسیاری از تجهیزات اتوماسیون که با سیستم پنوماتیک کار میکنند چندین سیلندر پنوماتیکی با ترتیبی خاص و مشخص عملکرده و فرایندکاری را کامل میکنند. نحوهی ارتباط بین سیلندرها و شناخت مدار اهمیت زیادی دارد فلذا شرح مسئله و فرایند کار بایستی به گونهای ساده و قابل فهم بیان شود. به همین منظور حرکت سیلندرها را به دو شکل مثبت شدن و منفی شدن تقسیمبندی میکنند. (مثبتشدن به معنی بیرون آمدن پیستون سیلندر و منفیشدن به معنی برگشت پیستون سیلندر میباشد)
تشریح لغوی یک حرکت عبارتست از فرمولهکردن یا جملهنویسیکردن حرکت میباشد. این عمل موجب میشود ترتیب حرکت سیلندرها مشخص شود. پس از نامگذاری عملگر با حروف A,B,C تابع حرکت سیلندرها نوشته میشود.
به عنوان مثال سیلندر A مفروض است با زدن کلید استارت سیلندر به جلو حرکت کرده و سپس بهطور اتوماتیک به عقب بازگردد. تابع حرکتی آن بهصورت (-A+A) خواهد شد.
عبارت -A+B+B-A بدین معنی است که ابتدا سیلندر A به جلو حرکت کرده سپس سیلندر B به جلو حرکت کرده و بعد از آن سیلندر B به عقب بازگشته و بعد سیلندر A به عقب باز میگردد.
در صورتی که دو حرکت بهطور همزمان صورت گیرد حروف مربوطه را زیر هم بهصورت عمودی مینویسند.
مثال: سیستم سوراخکاری پنوماتیکی که دو جک A,B بهطور همزمان فکهای گیره را به جلو رانده و سپس جک C موتور دریل را پیش میبرد و در نهایت ابتدا جکهای A,B و سپس جک C به عقب بازگردند.
-A+ C+ A- C
-B+B
5- تعیین عوامل حسی دستگاه:
برای اینکه بتوان حرکت ایجادشده اتوماتیک باشد و یا ترتیب خاصی را داشته باشد از عوامل حسی مانند شیرهای غلطکی، میکروسوییچها و یا سنسورها استفاده میشود. عوامل حسی را معمولاً با حروف کوچک حروفگذاری میکنند مثلاً a0 و a1 و b1 و ...
6- ترسیم دیاگرام حرکتی:
این نمودار حرکت سیلندرها را در مراحل یا گامهای مختلف نشان میدهد به عبارتی ترتیب عملکردن سیلندرها بر روی این نمودار مشخص میشود.
برای ترسیم نمودار حرکت سیلندرها دو محور عمودی و افقی ترسیم کرده که در محور افقی مراحل کار یا حرکت سیلندر و محور عمودی نام یا شماره سیلندر درج میشود. به عنوان مثال برای حرکت دو سیلندر BA با تابع حرکتی -A+B+B-A نمودار حرکت سیلندرها به شکل زیر خواهد شد.
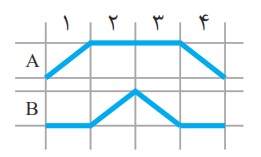
در مرحله اول سیلندر A به بیرون حرکت کرده (+A) سپس در همان حالت باقی میماند و در مرحله دوم سیلندر B به جلو حرکت کرده در مرحله سوم سیلندر B به عقب بازگشته و در مرحله چهارم سیلندر A نیز به عقب باز میگردد. نمودار بالا برای یک سیکلکاری طراحی شده است و این سیکل به همین ترتیب تکرار میشود.
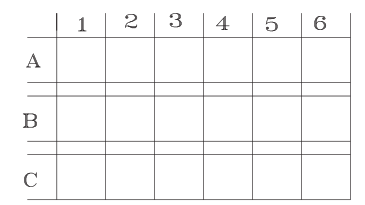
فعالیت (صفحه 176 کتاب درسی)
در مداری ترتیب حرکت سیلندرها طبق تابع -A+B+A-B-C+C میباشد. دیاگرام حرکت سیلندرها را ترسیم کنید.
7- دیاگرام فرمان
هدف از ترسیم این دیاگرام بررسی موقعیت و وضعیت فرماندهندهها در مدارات پنوماتیک میباشد. بهطوری که موقعیت فیزیکی هر فرماندهنده و عامل تحریک آن در دیاگرام مشخص شود.
برای ترسیم دیاگرام فرمان برای هر فرماندهنده اعم از شیرهای غلطکی و یا میکروسوییچها و یا سنسورها، دو خط موازی رسم میکنیم خط بالا حالت فعالبودن و خط پایین معرف قطع سیگنال فرمان میباشد.
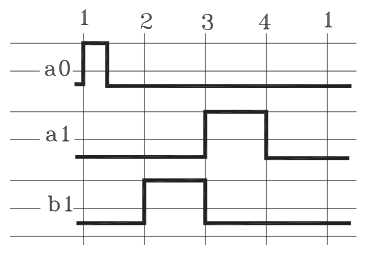
در این دیاگرام فرماندهنده a0 در مرحله اول یک سیگنال لحظهای ارسال میکند و فرماندهنده a1 در مرحله سوم تا چهارم سیگنال پیوسته ارسال خواهد کرد و فرماندهنده b1 نیز از مرحله دوم تا سوم در حال ارسال سیگنال خواهد بود.
8- انتقال عوامل حسی بر روی دیاگرام حرکتی:
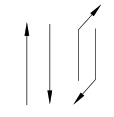
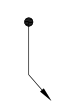
عوامل حسی شامل میکروسوییچها و سنسورها و شیرهای غلطکی میباشند. این عوامل بر روی مدار همراه با یک حرف یا شماره علامتگذاری میشوند. توسط فلشها و علایم خاصی این عوامل را بر روی نمودار حرکتی نشان میدهند. این عمل بدین خاطر است که تغییر جهت حرکت یک سیلندر بر اساس چه عاملی صورت گرفته است. این علایم مطابق جدول زیر میباشد.
| علامت | نام علامت | شرح |
|---|---|---|
|
|
Signal line | خطوط سیگنال: این خطوط از روی نقطهای که سیگنال شروع میشود ترسیم و به نقطهای که تغییر وضعیت صورت میگیرد خاتمه مییابد. |
|
|
Input element (limit Switch) | المان ورودی میکروسوییچ: معمولاً این علامت از نقطهای که میکروسوییچ عمل میکند و سیگنال ارسال میکند ترسیم میشود. |
|
|
OR condition | انشعاب بهصورت منطق OR |
|
|
AND condition | انشعاب بهصورت منطق AND |
|
|
Signal branching | خطوط سیگنال فرعی |
|
|
ON/Start | کلید ON یا کلید Start |
|
|
OFF/Stop | کلید OFF |
|
|
ON/OFF | کلید روشن و خاموش ON/OFF |


9- ترسیم مدار فرمان الکتریکی
برای ترسیم مدار فرمان ابتدا باید مشخص شود که نوع کنترل الکتریکی مدار چیست. استفاده از رلههای الکترومکانیکی و یا استفاده از تجهیزات قابل برنامهنویسی. برای ایجاد مدار فرمان استفاده از نرمافزارهای شبیهساز بسیار موثر است. آشنایی با علایم اختصاری و نحوهی سیمبندی و اتصال آنها در ترسیم مدار فرمان ضروری است.
فعالیت کارگاهی (صفحه 178 کتاب درسی)
یک سیلندر دو طرفه با تابع حرکتی -A+A مفروض است. مطلوبست:
الف) نمودار حرکت سیلندر با این شرط که سیلندر با شستی استارت به جلو حرکت کرده و بهطور اتوماتیک باز گردد.
ب) حرکت برگشت سیلندر در اثر یک سنسور القایی صورت میگیرد که به وضعیت برگشت شیر فرمان میدهد.
ج) مدار در ابتدا و انتهای کورس سه ثانیه مکث کند
مدار فرمان و قدرت آن را ترسیم کنید.
10- ترسیم مدار قدرت:
مدار قدرت همان مداری است که مجموعه مکانیکی را شامل میشود مانند سیلندرها، شیرهای راهدهنده و شیرهای منطقی و کنترلی. آشنایی با علایم اختصاری و نحوهی عمل کرد و ورودی و خروجیهای این تجهیزات نیز برای طراحی مدار ضروری است.
فعالیت کارگاهی (صفحه 178 کتاب درسی)
برای بستهبندی محصولی مطابق شکل زیر از دو سیلندر دوطرفه A1 و A2 استفاده شدهاست. با استارت کلید خارکی حرکت اتوماتیک صورت میگیرد. سیلندر A1 به جلو حرکت کرده و با رسیدن به انتهای کورس لحظهای مکث و سیلندر A2 یک حرکت رفت و برگشت انجام میدهد و با برگشت A2 به عقب سیلندر اول نیز به عقب باز میگردد. مطلوبست:
الف) تابع حرکت دو سیلندر
ب) ترسیم نمودار حرکت سیلندرها (میکروسوییچ ابتدا و انتهای سیلندر A1 را S1 و S2 و میکروسوییچ ابتدای و انتهای سیلندر 2A را S3 و S4 بنامید.)
ج) ترسیم دیاگرام فرمان
د) ترسیم مدار قدرت
ه) ترسیم مدار فرمان
پژوهش (صفحه 178 کتاب درسی)
در مورد مدارهای ترتیبی تحقیق کنید که به چه مداری ترتیبی گفته میشود.
تداخل سیگنال
یکی از نکات مهم در طراحی مدارهای کنترل پنوماتیک که در آنها چندین سیلندر طبق برنامه معین حرکت میکنند، پیشگیری از ورود دو فرمان متناقص (متداخل) به شیر کنترل جهت یک سیلندر است که تداخل سیگنال نامیده میشود. دیاگرام کنترل یا دیاگرام فرمان ابزار مهمی برای تشخیص تداخل سیگنال میباشد.
با یک مثال مفهوم تداخل سیگنال را بیان میکنیم. برای عملیات سوراخکاری از دو سیلندر A,B استفاده شدهاست. تابع حرکت این دو سیلندر بهصورت -A+B+B-A میباشد. سوئیچهای مرزی بر روی سیلندر A عبارتند از a0, a1 و سوئیچهای مرزی سیلندر B عبارتد از b1 , b0
مدار به شکل زیر عمل خواهد کرد.
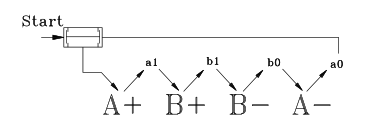
دیاگرام حرکت و دیاگرام فرمان عملکرد مدار به شکل زیر خواهد بود.
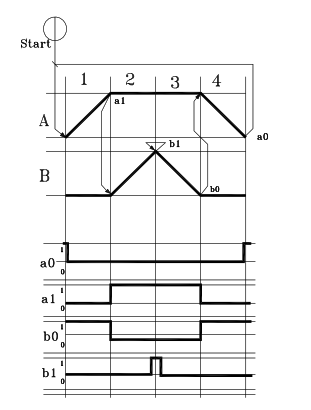
همانطور در دیاگرامها مشاهده میشود در مرحله سوم در حالی که سوییچ a1 درگیر بوده و در حال ارسال سیگنال به شیر مربوط برای جلوبردن سیلندر B میباشد. یک لحظه سوییچ b1 نیز فرمان بازگشت سیلندر B را صادر میکند و این همان تداخل سیگنال بوده و مدار در این حالت به خوبی عمل نخواهد کرد و حرکتی صورت نمیگیرد.
روشهای مختلفی برای رفع تداخل سیگنال وجود دارد که شرح آنها در مقاطع بالاتر تحصیلی خواهید آموخت. اما بهطور خلاصه میتوان به روشهای زیر اشاره کرد:
1- استفاده از روش گروهبندی یا روش Cascade
2- استفاده از شیرهای غلتکی برگشت خلاص
3- طراحی مدار
4- استفاده از تایمر پنوماتیکی کشنده سیگنال
5- استفاده از شیر حافظهدار کمکی
6- استفاده از تاکتهای زنجیرهای
به کمک هر کدام از روشهای فوق میتوان تداخل سیگنال اضافی را برطرف کرد.
فعالیت (صفحه 180 کتاب درسی)
مدار مثال فوق را با تابع حرکتی -A+B+B-A بر روی تابلوی آموزشی همراه با سوییچهای مرزی ببندید و مفهوم تداخل سیگنال را عملا مشاهده و بررسی کنید.
فعالیت (صفحه 180 کتاب درسی)
به کمک هنرآموز خود بررسی کنید در صورتیکه به اندازه کمی سوییچهای مرزی را جابهجا کنید آیا در رفع تداخل سیگنال موثر خواهد بود.
استفاده از رله هوشمند در طراحی مدارهای الکتروپنوماتیک:
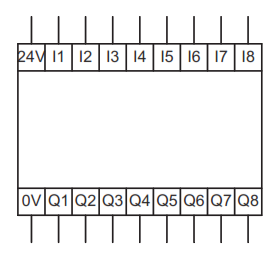
آنچه که تاکنون درباره کنترل تجهیزات پنوماتیکی و هیدرولیکی خواندهاید بیشتر کنترل رلهای (رله الکترومکانیکی) بوده است. یک دیگر از تجهیزاتی که در کنترل اینگونه تجهیزات قابل استفاده بوده و فراوانی بیشتری دارد رله هوشمند (تجهیزات قابل برنامهریزی) میباشد. استفاده از رله هوشمند علاوه بر اینکه از نظر هزینه بهصرفه میباشد از نظر سیمبندی و سرهمکردن تجهیزات نیز سادهتر و به زمان کمتری نیاز دارد.
| رله هوشمند | سیم بندی خطوط تغذیه و خروجی رله هوشمند |
|---|---|
|
|
|
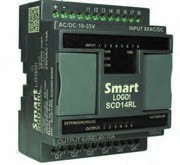
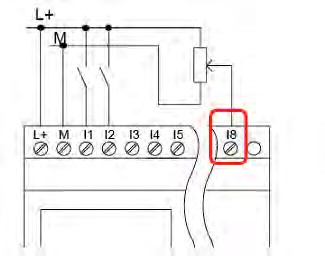
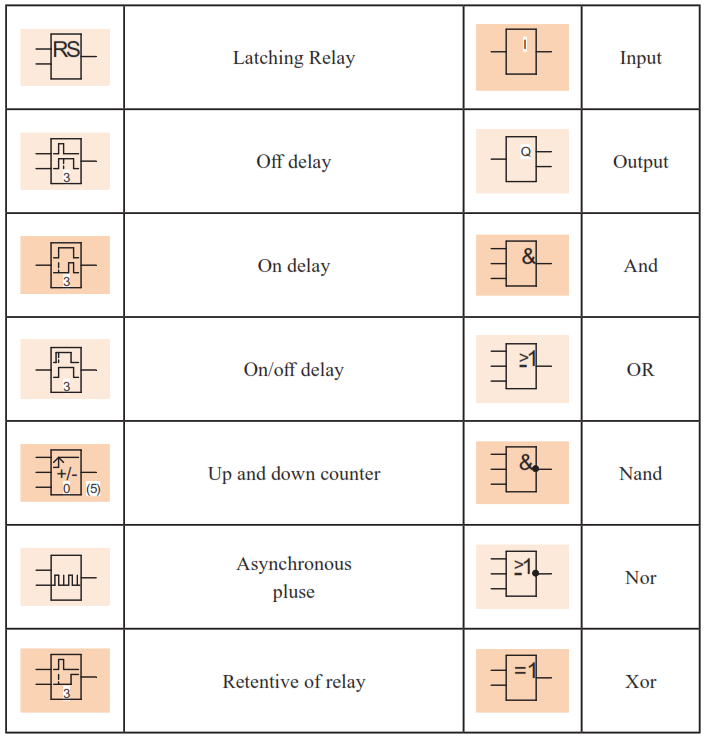
همانطور که در فصل اول خواندهاید رله هوشمند با استفاده از توابع منطقی که برنامهنویسی میشوند کار میکنند. این توابع در مسایل الکتروپنوماتیک بهراحتی و با کمترین هزینه قابل استفاده هستند. توابعی که عمدتاً در الکتروپنوماتیک از آن بهره میبریم عبارتند از: Xor, Nor, Nand, Or, And, No, Yes و تایمرها و کانترها میباشند.
فعالیت (صفحه 181 کتاب درسی)
عملکرد هر یک از توابع زیر را که در رله هوشمند آموختید شرح دهید.
در ادامه شرح و استفاده از توابع منطقی با استفاده از رله هوشمند در مسایل الکتروپنوماتیک را پی میگیریم.
الف) استفاده از تابع And در حل مسایل الکتروپنوماتیک
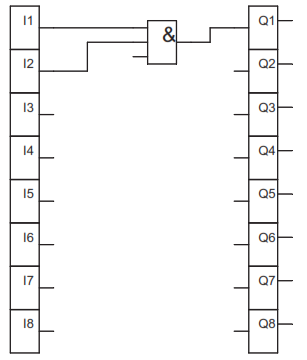
همانطور که از قبل آموختید تابع منطقی And برای ارسال سیگنال از دو یا چند نقطه همزمان استفاده میشود. مداری که بر اساس And طراحی شده باشد وقتی خروجی دارد که تمام ورودیها همزمان ارسال سیگنال کنند.
فعالیت (صفحه 182 کتاب درسی)
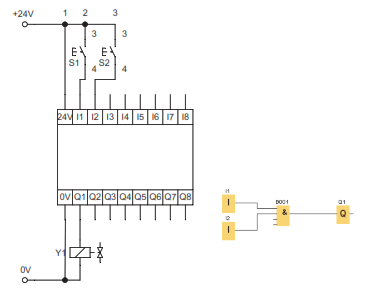
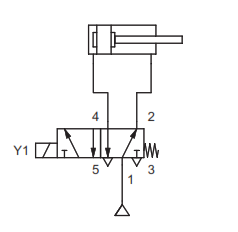
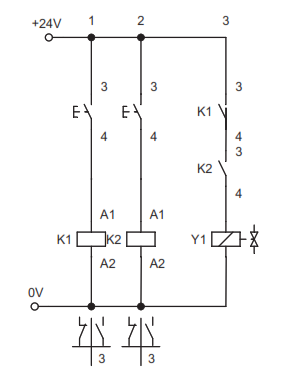
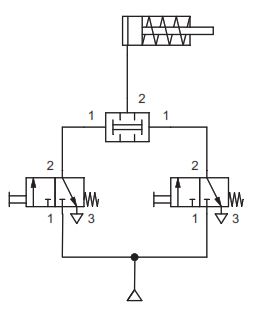
مدار زیر را نصب و راهاندازی کنید و نحوۀ عملکرد آن را شرح دهید. (برای مقایسه مدار قدرت به دو صورت پنوماتیک و الکتروپنوماتیک و مدار فرمان بهصورت استفاده از رله الکترومکانیکی و رله هوشمند طراحی شده است).
| مدار فرمان با استفاده از رله هوشمند | مدار قدرت الکتروپنوماتیک |
|---|---|
|
|
|
| مدار فرمان با رله الکترومکانیکی | مدار قدرت پنوماتیک |
|
|
|
فعالیت کارگاهی (صفحه 183 کتاب درسی)
در دستگاهی از سه سیلندر دوطرفه را استفاده شده است تابع حرکت این سیلندرها به شکل زیر است. مدار قدرت و فرمان آن را با استفاده از رله هوشمند ترسیم کنید.
$A + A - \left( \begin{gathered} {B + } \\ {C + } \\ \end{gathered} \right) \left( \begin{gathered} {B - } \\ {C - } \\ \end{gathered} \right)$
فعالیت کارگاهی (صفحه 183 کتاب درسی)
با استفاده از رله هوشمند مداری ترسیم کنید که:
الف) حرکت رفت سیلندر با تحریک شستی استارت
ب) حرکت برگشت سیلندر با برخورد به یک میکروسوییچ و تحریک شستی دیگر صورت گیرد.
(استفاده از دو عامل تحریک در برگشت پیستون برای اطمینان از رسیدن پیستون به انتهای کورس خود میباشد) ترسیم مدار با استفاده از رله هوشمند صورت گیرد.
فعالیت کارگاهی (صفحه 183 کتاب درسی)
با استفاده از رله هوشمند مداری با تابع حرکتی مقابل را ترسیم کرده و راهاندازی کنید. A+B+C+A-B-C- (مدار با استفاده از شیر یک سر مگنت ترسیم کنید)
ب) استفاده از تابع منطقی OR در مسایل الکتروپنوماتیک:
برای کنترل یک سیلندر از دو یا چند نقطه میتوان از این تابع منطقی بهره برد.
فعالیت کارگاهی (صفحه 184 کتاب درسی)
مداری ترسیم کنید که از سه نقطه بطور مجزا بتوان یک سیلندر دوطرفه را کنترل کرد. سرعت رفت و برگشت سیلندر قابل کنترل باشد. حرکت رفت سیلندر از دو نقطه با استفاده از شستی و از یک نقطه با فرمان سنسور القایی صورت گیرد. شیر یک سر بوبین حرکت برگشت سیلندر را با فنر تامین میکند.
فعالیت کارگاهی (صفحه 184 کتاب درسی)
مداری ترسیم کنید که از سه نقطه بتوان حرکت رفت یک سیلندر را به گونهای کنترل کرد که تنها از دو نقطه به طور همزمان سیلندر فرمان بگیرد و تحریک سیلندر از یک نقطه امکانپذیر نباشد. روش زیر پیشنهاد است آیا میتوانید روش سادهتری نیز برای آن بیابید.
فعالیت کارگاهی (صفحه 184 کتاب درسی)
مداری ترسیم کنید که حرکت رفت سیلندر دوطرفه A با یک کلید خارکی شروع شود با رسیدن سیلندر A به انتهای کورس و برخورد با یک میکروسوییچ سیلندر B به جلو حرکت کند و با رسیدن آن به انتهای کورس هر دو سیلندر همزمان باهم به عقب باز گردند.
تابع حرکت- دیاگرام حرکت- مدار قدرت- مدارفرمان با رله هوشمند این مدار را ترسیم کنید و سپس بر روی تابلوی آموزشی ببندید.
ج) استفاده از تابع منطقی (مدار خود نگهدار) Latching Relay
این تابع دارای دو ورودی S (SET) و R (RESET) میباشد. با تحریک پایه S خروجی پایدار خواهد داشت و برای غیر فعالکردن آن کافی است یک سیگنال به ورودی R ارسال شود.
فعالیت کارگاهی (صفحه 185 کتاب درسی)
مداری ترسیم کنید که یک سیلندر دوطرفه با تحریک لحظهای یک شیر یک سر بوبین به جلو حرکت کرده و پس از رسیدن به انتهای کورس با فرمان یک سنسور القایی به عقب بازگردد.
فعالیت کارگاهی (صفحه 185 کتاب درسی)
مداری ترسیم کنید که با استارت یک شستی سیلندر A به جلو حرکت کرده و با رسیدن به انتهای کورس خود سنسور نوری فرمان رفت سیلندر B و برگشت سیلندر A را صادر کند.
-A+B+A-B
د) استفاده از تابع منطقی Nand در مسایل الکتروپنوماتیک:
این تابع وقتی خروجی دارد که حداقل یکی از ورودیها صفر باشد. در این تابع از دو نقطه همزمان نمیتوان فرمان صادر کرد.
فعالیت کارگاهی (صفحه 185 کتاب درسی)
مداری ترسیم کنید که سیلندر دوطرفهای از دو نقطه قابل کنترل باشد به شرط آنکه از هر دو نقطه همزمان نتوانند سیلندر را تحریک کرد.مدار را با استفاده از رله هوشمند طراحی کنید.
فعالیت کارگاهی (صفحه 186 کتاب درسی)
مدار یک دریل پنوماتیکی با کنترل رله هوشمند را طوری طراحی کنید که با فشار شستی استارت پیستون سیلندر به جلو حرکت کرده و با رسیدن به وسط کورس خود سرعت آن کندتر شده و پس از رسیدن به انتهای کورس با سرعت به عقب باز گردد.
ه) استفاده از تابع منطقی NOR در مسایل الکتروپنوماتیک:
تابع منطقی Nor هنگامی خروجی دارد که ورودیهای تابع هیچ سیگنالی ارسال نکنند. به عبارتی تا وقتی که هیچ ورودیای به مدار اعمال نشده باشد مدار خروجی مثبت دارد.
فعالیت کارگاهی (صفحه 186 کتاب درسی)
برای کشیدن یک قطعه توسط دو سیلندر نیاز است که پیستون دو سیلندر در حالت عادی در انتهای کورس خود باشند. با تحریک هر یک از سیلندرها توسط شستی قطعه از یک طرف کشیده شود. مدار قدرت و فرمان آن را ترسیم کنید.
فعالیت کارگاهی (صفحه 186 کتاب درسی)
مدار مثال فوق را با استفاده از رله هوشمند و همچنین با استفاده از کنترل رلهای بر روی تابلوی آموزشی ببندید و بررسی کنید.
و) استفاده از تابع منطقی XOR در مسایل الکتروپنوماتیک:
تابع منطقی Xor در مواردی که نیاز باشد از دو نقطه بهطور مجزا یک سیلندر تحریک شود استفاده میشود.
فعالیت کارگاهی (صفحه 186 کتاب درسی)
برای کشیدن یک قطعه توسط دو سیلندر نیاز است که پیستون دو سیلندر در حالت عادی در انتهای کورس خود باشند. با تحریک هر یک از سیلندرها توسط شستی قطعه از یک طرف کشیده شود. مدار قدرت و فرمان آن را ترسیم کنید.
ز) استفاده از تایمر تاخیر در قطع و وصل در مسایل الکتروپنوماتیک:
تایمرها با انواع گوناگونی که دارند در سیستمهای الکتروپنوماتیک استفاده فراوانی میشوند. مکثکردن سیلندر در ابتدا و انتهای کورس، تاخیر در اجرای فرمان و یا تاخیر در قطع فرمان از جمله مواردی هستند که در یک سیستم پنوماتیکی استفاده میشوند.
فعالیت کارگاهی (صفحه 186 کتاب درسی)
مداری ترسیم کنید که دو سیلندر A,B به شکل زیر حرکت دارند:
الف) با فشار شستی استارت سیلندر A به جلو حرکت کند.
ب) در انتهای کورس با برخورد به میکروسوییچ فرمان حرکت به جلو سیلندر B را صادر کند
ج) سیلندر B در انتهای کورس با 5 ثانیه مکث فرمان بازگشت هر دو سیلندر را صادر کند. و این سیکل بهطور اتوماتیک تکرار شود.
فعالیت کارگاهی (صفحه 187 کتاب درسی)
مداری ترسیم کنید که دو سیلندر A,B به شکل زیر حرکت دارند:
الف) با فشار شستی استارت سیلندر A به جلو حرکت کند.
ب) در انتهای کورس با برخورد به میکروسوییچ فرمان حرکت به جلو سیلندر B را صادر کند
ج) سیلندر B در انتهای کورس با 5 ثانیه مکث فرمان بازگشت هر دو سیلندر را صادر کند. و این سیکل بهطور اتوماتیک تکرار شود.
فعالیت کارگاهی (صفحه 187 کتاب درسی)
سه سیلندر A,B,C را در نظر بگیرید. دو سیلندر A,B وظیفه نگهداری قطعه کار و سیلندر C هدایت مته به داخل قطعه کار را انجام میدهد.مدار را طوری ترسیم کنید:
الف) با استارت مدار سیلندرهای A,B هر دو همزمان به جلو حرکت کنند
ب) سپس سیلندر C به سرعت قابل کنترل به جلو حرکت کند
ج) در پایان سوراخکاری ابتدا سیلندر C و بعد از 5 ثانیه دو سیلندر دیگر به عقب بازگردند.
مدار فرمان این مسله را با رله هوشمند طراحی کنید.
فعالیت کارگاهی (صفحه 187 کتاب درسی)
مدار یک چکش پنوماتیکی با شیر دو سر بوبین را طوری طراحی کنید که تنظیم زمان تایمر آن تنظیم تعداد ضربه چکش باشد.تعداد ضربات چکش بعد از 20 بار متوقف شود.
ک) استفاده از کانتر یا شمارنده در مسایل الکتروپنوماتیک:
کانتر یا شمارنده جهت شمارش و یا تعداد سیگنال ارسالی در سیستمهای الکتروپنوماتیک استفاده میشود. فرضا برای شمارش تعداد ضربه سیلندر و یا تعداد قطعه عبوری از جلوی یک سنسور میتواند مورد استفاده قرار گیرد.
فعالیت کارگاهی (صفحه 187 کتاب درسی)
مداری ترسیم کنید که با استارت یک شستی سیلندر دو طرفهای به تعداد 10 بار حرکت رفت و برگشت انجام دهد و بایستد. مدار را با رله هوشمند ترسیم کنید.
فعالیت کارگاهی (صفحه 188 کتاب درسی)
در یک خط تولیدی یک سنسور نوری با تشخیص محصول فرمان حرکت به یک سیلندر دوطرفه را صادر میکند. لازم است هر 12 بار حرکت سیلندر مدار فرمان دوباره ریست شود. مدار قدرت، مدار فرمان با استفاده از کنترل رلهای و رله هوشمند را ترسیم کنید.
- فعالیت پایانی مبحث الکتروپنوماتیک:
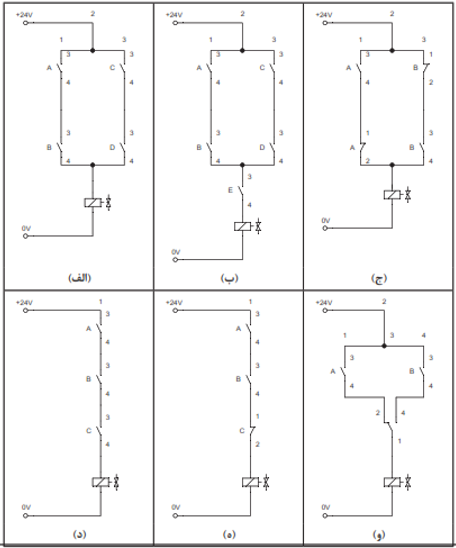
1- برای هر یک از مدارهای داده شده زیر با استفاده از رله هوشمند مدار فرمان ترسیم کنید.
2- مداری ترسیم کنید بهطوری که:
الف) چنانچه پیستون سیلندر در ابتدای کورس باشد اپراتور بتواند با شستی S1 سیلندر را راهاندازی کند و پس از رسیدن به انتهای کورس با زدن شستی S2 پیستون به داخل برگردد.
ب) اپراتور در صورتی بتواند پیستون را برگرداند که پیستون حتما به انتهای کورس رسیده باشد.
ج) کنترل با رله و شیر دو سر مگنت صورت گیرد.
د) مدار را با استفاده از رله هوشمند نیز ترسیم کنید.
3- در یک دستگاه تزریق پلاستیک برای حرکت پیستون سیلندر دوکاره جهت حمل مواد مذاب باید به ترتیب زیر عمل شود:
الف) استارت در صورتی امکانپذیر باشد که سوییچی بسته، سیستم را در مدار فرمان قرار دهد.
ب) پیستون پس از رسیدن به انتهای کورس بعد از گذشت 10 ثانیه بهطور اتوماتیک به عقب باز گردد.
ج) جهت کنترل سیستم از شیر دو سر مگنت و رله استفاده شود.
د) مدار را با استفاده از رله هوشمند نیز ترسیم کنید.
4- با توجه به تابع حرکتی زیر مطلوبست رسم مدار الکتروپنوماتیک بشرط آنکه:
الف) از شیر یک سر مگنت استفاده شود.
ب) مدار را با کنترل رله ای ترسیم کنید.
د) مدار را با استفاده از رله هوشمند نیز ترسیم کنید.
$A + B + \left( \begin{gathered} {A- } \\ {B- } \\ \end{gathered} \right)$
5- با توجه به تابع حرکتی زیر مطلوبست رسم مدار الکتروپنوماتیک:
الف) حرکت +B با تاخیر 10 ثانیهای انجام شود.
ب) مدار را با کنترل رلهای ترسیم کنید
د) مدار را با استفاده از رله هوشمند نیز ترسیم کنید.
$A+B+A-B-$
6- با توجه به تابع حرکتی مقابل مطلوبست به شرط آنکه:
الف) مدار با شیر یک سر مگنت طراحی شود.
ب) مدار را با کنترل رلهای ترسیم کنید.
د) مدار را با استفاده از رله هوشمند نیز ترسیم کنید.
$A+B+B-A-$
7- با توجه به تابع حرکتی مقابل مطلوبست ترسیم مدار با شرایط زیر:
الف) کنترل با شیر دو سر مگنت صورت گیرد.
ب) مدار را با کنترل رلهای طراحی کنید.
د) مدار را با استفاده از رله هوشمند نیز ترسیم کنید.
$A+B+C+A-B-C-$
8- برای پرس مطابق شکل مقابل مطلوبست مدار الکتروپنوماتیک به شرط آنکه:
الف) با استارت یک شستی حرکت رفت و برگشت بهطور اتوماتیک انجام شود.
ب) تعداد رفت و برگشت در هر سیکل 20 بار باشد.
ج) مدار را با کنترل رلهای و رله هوشمند ترسیم کنید.
9- برای همزدن موادی از وسیله مطابق شکل استفاده میشود. با استارت یک شستی سیلندر دوطرفه برا مدت 2 دقیقه حرکت رفت و برگشت انجام داده و سپس متوقف میشود. تنظیم سرعت رفت و برگشت سیلندر موجب تنظیم سرعت دوران خواهد شد. مدار فرمان آن را با کنترل رلهای و رله هوشمند ترسیم کنید.از یک شیر یک سر بوبین مورد استفاده شده است.
10- سه سیلندر دوطرفه A,B,C مفروض است. مداری ترسیم کنید که:
الف) با استارت کلید خارکی ابتدا سیلندر و A حرکت رفت و برگشت انجام دهد سپس سیلندر B بعد سیلندر C حرکت رفت و برگشت اتوماتیک انجام دهند $A+A-B+B-C+C-$
ب) با زدن مجدد کلید خارکی حرکتها متوقفشده و همگی سیلندرها در داخل قرار گیرند
ج) مدار را یک بار با کنترل رلهای و یک بار با رله هوشمند ترسیم کنید.
11- مداری ترسیم کنید که دو سیلندر A,B با استارت حرکت روبه جلو انجام داده و با رسیدن به وسط کورس خود سرعت سیلندرها آرامتر شده و هنگام برگشت با سرعت تند به عقب باز گردند. این سیکل بهطور اتوماتیک انجام شود تا اینکه کلید اضطراری زده شود.